
Контроль проскальзывания ремня по двум скоростям
Как сравнивать две скорости для контроля ременной передачи: коэффициент, малые обороты, качество сигналов, пусковой режим и проверка диагностики.
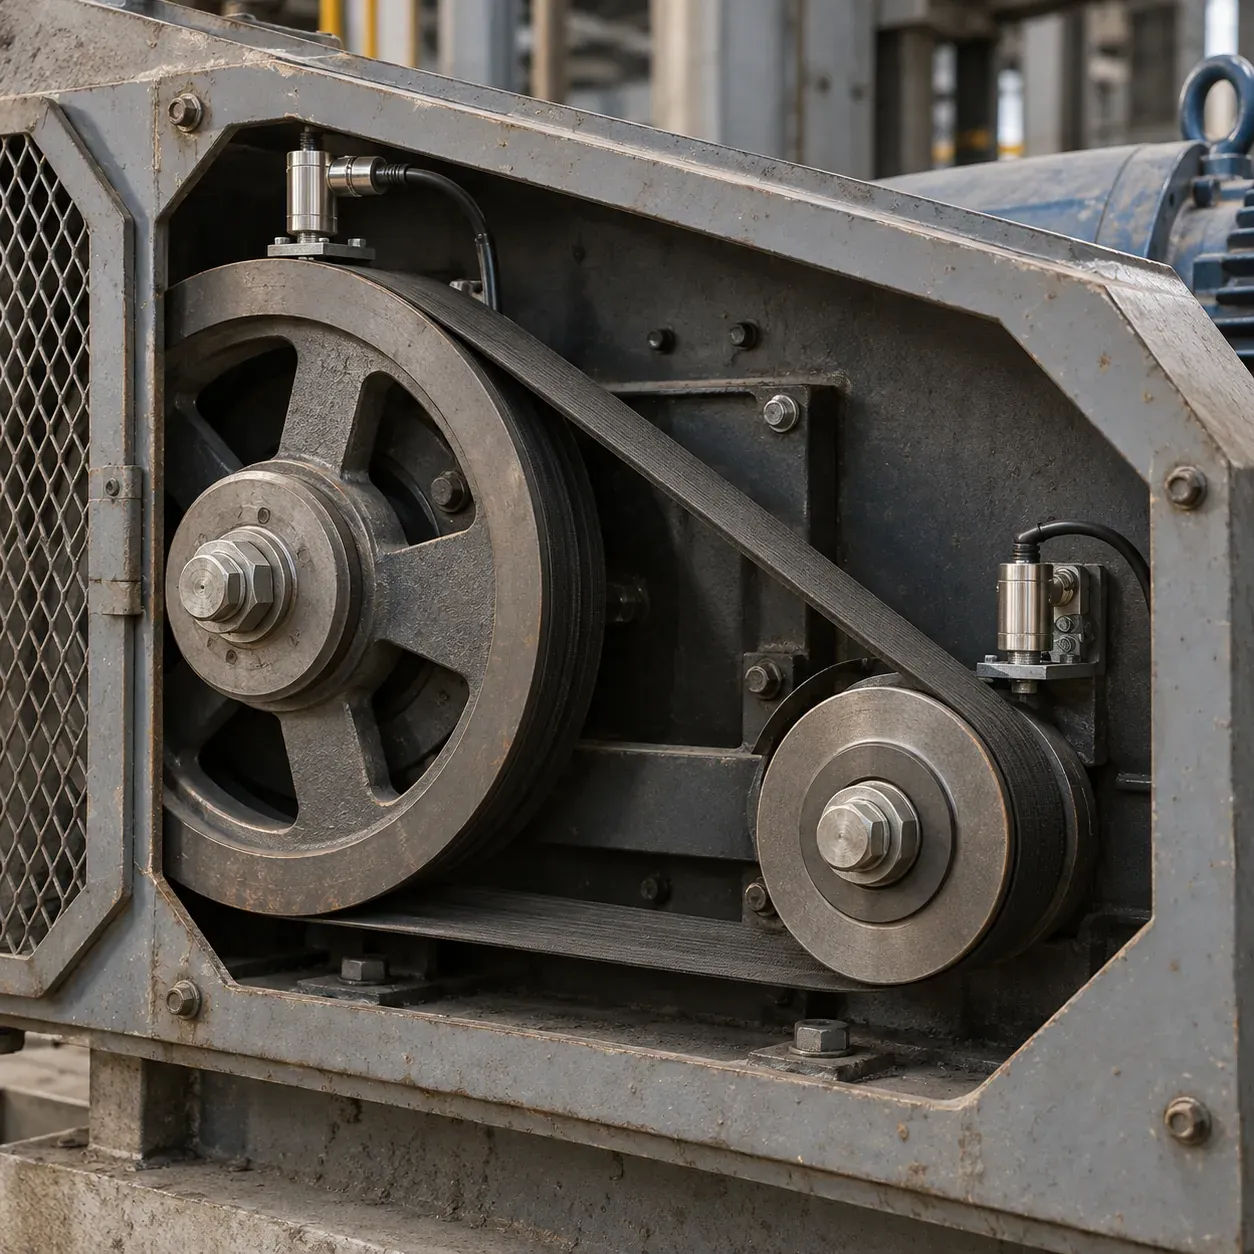
Двигатель набрал обороты, а ведомый вал вращается медленнее ожидаемого. Один датчик скорости подтверждает движение, но не показывает, сколько скорости потерялось в передаче. Сравнение двух измерений позволяет заметить отклонение отношения, если правильно учтены механика и качество сигналов.
Разберём обычную диагностику ременной передачи по скоростям ведущего и ведомого валов. Подключение энкодера и общую логику резерва механизмов здесь не повторяем. Описанная схема не является функцией безопасности и не заменяет предусмотренные защитные устройства.
Короткий ответ
Сначала задают ожидаемое отношение скоростей для конкретной передачи, затем сравнивают его с двумя достоверными измерениями в подходящем режиме. Относительное отклонение считают только выше обоснованной минимальной скорости. Пуск, торможение и недостоверность одного датчика обрабатывают отдельно. Порог и выдержку выбирают по характеристикам механизма и измерительной цепочки. Приёмка должна проверить не только отклонение отношения, но и пропавший сигнал, малую скорость и восстановление после останова.
Как определить ожидаемую скорость
Пусть n1 обозначает скорость ведущего вала, а n2 скорость ведомого. Введём коэффициент k так, чтобы при нормальном режиме ожидаемая ведомая скорость была n2ож = k × n1. Это определение нужно записать прямо в проекте: термин «передаточное отношение» используют с разными направлениями деления.
Для идеализированной ременной передачи коэффициент связывают с эффективными диаметрами шкивов и схемой механизма. Но фактический узел может включать редуктор, промежуточную передачу или измерение не на том валу. Датчик на двигателе и датчик на рабочем органе охватывают все элементы между ними, а не только ремень.
Коэффициент подтверждают документацией механизма и проверкой в исправном установившемся режиме. Подгонять его по заведомо неисправной передаче нельзя: программа начнёт считать проскальзывание нормой. Исходную запись сохраняют с указанием скорости, нагрузки и состояния оборудования.
Если измерители выдают частоту импульсов, сначала переводят оба сигнала в одинаковые единицы. Два датчика с разным числом меток на оборот не должны сравниваться напрямую. Для каждого канала фиксируют число импульсов, направление и способ обработки. Ошибка коэффициента канала выглядит как устойчивое проскальзывание.
Условный расчёт
Допустим, ведущий вал вращается со скоростью 1500 об/мин, а нормальный коэффициент k равен 0,5. Ожидаемая скорость ведомого вала составляет 750 об/мин. Измерено 690 об/мин. Относительное недостижение ожидаемой скорости равно (750 − 690) / 750 = 0,08, то есть 8%.
Это учебный пример, а не допустимый предел для реального ремня. В проекте определяют, как трактовать знак: интересует только отставание ведомого вала или любое отклонение в обе стороны. Ускорение ведомого измерения может указывать на ошибку коэффициента, помехи или другую неисправность и не должно незаметно превращаться в нулевой результат.
| Ведущая скорость | Ожидаемая ведомая | Измеренная ведомая | Относительное отклонение |
|---|---|---|---|
| 1500 об/мин | 750 об/мин | 750 об/мин | 0% |
| 1500 об/мин | 750 об/мин | 690 об/мин | +8% отставания |
| 1500 об/мин | 750 об/мин | 780 об/мин | −4%, нужна отдельная трактовка |
| 0 | 0 | 0 | Деление не выполняется |
При малом знаменателе небольшая абсолютная ошибка скорости даёт большое относительное отклонение. Поэтому формулу нельзя применять до нуля с надеждой на программное ограничение результата. Сначала определяют, разрешена ли оценка, затем вычисляют показатель и его качество.
Разрешение измерения на малой скорости
Если датчик даёт один импульс на оборот, при 6 об/мин импульсы приходят раз в десять секунд. Оценка по короткому окну счёта будет чередовать ноль и отдельные значения. Увеличение окна сгладит результат, но замедлит реакцию. Это физический компромисс измерения, а не недостаток одного фильтра.
Измерение периода между импульсами может улучшить разрешение на малой скорости, но после остановки последнее значение нужно признать устаревшим по тайм-ауту. Иначе ведомый вал уже стоит, а программа продолжает сравнивать сохранённую скорость. Время достоверности связано с минимальной ожидаемой частотой.
Для двух каналов желательно согласовать динамику. Один сигнал, усреднённый за секунду, и другой за 100 мс описывают разные временные участки. На разгоне они дадут ложное расхождение даже при исправной механике. Сохраняют не только числа, но и время обновления каждого измерения.
Минимальную скорость разрешения выбирают с учётом числа меток, метода измерения и допустимой задержки. Ниже неё можно показывать «оценка отношения недоступна» и использовать отдельную проверку наличия движения, если она требуется. Такой статус точнее, чем случайные проценты около нуля.
Пуск и переходные режимы
После команды пуска ведущая и ведомая стороны могут разгоняться с различной динамикой. Упругость ремня, нагрузка и фильтры измерений добавляют временное рассогласование. Поэтому основной контроль отношения обычно разрешают после определённых условий стабилизации, предусмотренных проектом.
Одна фиксированная задержка не решает все случаи. Если привод не разогнался, бесконечно ждать стабильности тоже нельзя. Разделяют контроль запуска, контроль рабочего отношения и контроль останова. Для каждого состояния задают собственные условия и причины отказа.
На торможении измерения могут запаздывать по-разному, а ведомый вал сохранять движение по инерции. В этом состоянии отрицательное отклонение не обязательно означает проскальзывание в обычном рабочем смысле. Логика должна знать режим механизма, а не сравнивать две скорости одинаково круглосуточно.
При изменении задания на работающем приводе проверяют, разрешён ли контроль в переходе. Иногда достаточно согласованной динамики измерений, иногда требуется отдельная маска с ограниченным временем. Маска не должна навсегда отключать диагностику при частых изменениях задания.
Качество двух сигналов
Сначала проверяют достоверность каждого канала, затем отношение. Если один датчик потерял импульсы, математически получится большое отставание, но технический вывод «ремень проскальзывает» ещё не доказан. Желательно иметь отдельный статус неисправности измерения и общий статус неполноты диагностики.
Отсутствие импульсов может означать остановку вала или отказ канала. Для различения используют доступные сведения: команду, состояние привода, второй датчик и диагностику аппаратуры. Не каждый узел позволяет однозначно разделить причины. В таком случае сообщение должно описывать наблюдение, например отсутствие подтверждения скорости.
Помехи могут добавить лишние импульсы и завысить скорость. Проверяют электрическую совместимость, фильтры и качество монтажа. Программное ограничение скорости по максимуму не заменяет устранение источника ложных фронтов. Оно лишь добавляет определённую реакцию на невозможное значение.
Матрица приёмки
| Сценарий | Что проверяют | Ожидаемая определённость |
|---|---|---|
| Исправный установившийся режим | Отношение на нескольких скоростях | Нормальный рабочий статус |
| Пуск | Время разгона и разрешение сравнения | Отдельный переходный режим |
| Малая скорость | Разрешение и возраст измерений | Запрет необоснованных процентов |
| Потеря одного канала | Диагностику и реакцию | Отказ измерения различим |
| Имитированное отклонение | Порог, выдержку, возврат | Предсказуемое сообщение |
| Останов и повторный запуск | Сброс временных состояний | Нет автоматического переноса старого результата |
Намеренно ослаблять ремень или создавать опасное проскальзывание ради теста не требуется. Программную часть можно проверить согласованной имитацией сигналов, а физическую цепочку отдельным безопасным испытанием. Охват каждого теста фиксируют, не выдавая имитацию за подтверждение механики.
Во время испытаний сохраняют обе скорости, коэффициент k, режим, качество и рассчитанное отклонение. Полезно видеть момент разрешения контроля и состояние выдержки. Если в архиве остаётся только итоговая авария, причину ложного срабатывания на разгоне восстановить намного сложнее.
Настройка реакции
Порог должен учитывать нормальное отклонение и погрешность двух измерений. Выдержка защищает от кратких переходов, а гистерезис помогает устойчиво возвращаться из предупреждения. Их значения назначают по требованиям механизма, а не переносят из учебной таблицы.
Реакция может быть предупреждением, запросом обслуживания или остановом по проектной логике. Назначение останова требует оценки технологических последствий, а требования безопасности рассматривают отдельно. Обычный программный показатель отношения не становится сертифицированным контролем скорости из-за названия переменной.
Погрешность отношения и размер порога
Два измерителя добавляют две составляющие неопределённости. Если каждый канал имеет ограничение точности, порог отклонения должен учитывать их совместное влияние и неопределённость коэффициента k. Нельзя выбирать порог меньше нормального разброса измерительной цепочки и затем компенсировать непрерывные предупреждения огромной задержкой. Сначала подтверждают пригодность измерений для требуемой чувствительности диагностики.
В условном режиме ведущая скорость стабильна, но ведомый датчик обновляется редко. Из-за округления отношение будет ступенчатым. Увеличение числа знаков на HMI не добавит информации. Улучшение возможно через другой метод измерения, большее число меток или другой рабочий диапазон. Для каждого решения проверяют электрическую частоту и ограничения входа: больше меток увеличивает поток импульсов на высокой скорости.
Если коэффициент передачи меняется механической переналадкой, его связывают с подтверждённой конфигурацией. Выбор рецепта на экране должен соответствовать фактически установленным шкивам или передаче. Иначе исправная механика вызовет постоянное отклонение. При отсутствии автоматического распознавания нужен понятный порядок проверки после переналадки и ограничение несанкционированного изменения коэффициента.
Синхронность сравнения
Пары скоростей желательно формировать из данных с сопоставимым временем. Если ведущий канал обновился сейчас, а ведомый ещё относится к предыдущему режиму, разность описывает задержку измерений. Для быстро меняющейся скорости это может доминировать над реальным проскальзыванием. В расчёте задают допустимый возраст каждого значения и максимальное рассогласование между ними.
Фильтрация должна учитывать назначение. Слишком короткое окно даёт большой разброс, слишком длинное задерживает обнаружение. Важно не просто поставить одинаковую константу обоим каналам, а проверить фактическую динамику после всех внутренних фильтров датчиков и драйверов. Два одинаковых числа в настройке не гарантируют одинакового полного времени отклика измерительных трактов.
Если один канал поступает по сети, проверяют поведение при застывшем значении. Живое соединение не доказывает новое измерение. Признак обновления или временная метка помогают исключить сравнение свежей скорости с сохранённой. При потере качества результат отношения переводят в предусмотренный статус, а не оставляют последнее зелёное состояние без срока действия.
Испытание причин и сообщений
Для порога удобно использовать контролируемые расчётные пары скоростей. Проверяют значение чуть ниже границы, устойчивое превышение и возврат. Затем добавляют краткий выброс, чтобы подтвердить выдержку. Такой тест выполняют в изолированном режиме программы и отмечают, что он проверяет математическую и логическую часть. Электрические входы и механика при этом ещё требуют своих проверок.
Для отказа канала проверяют отсутствие обновлений, нулевую частоту и невозможное значение отдельно. Это разные наблюдения, хотя они могут привести к одной проектной реакции. Сообщение оператору должно сохранять причину, чтобы обслуживание понимало, с чего начать. Формулировка «ремень оборван» при одном пропавшем датчике даёт слишком определённый диагноз без достаточных доказательств.
Проверяют и восстановление после вмешательства. Если датчик заменили, коэффициент импульсов и направление должны вернуться в подтверждённую конфигурацию. Если механизм остановили, следующий пуск проходит штатные условия разгона. Старый таймер превышения не должен неожиданно завершиться сразу после старта, если проект предусматривает новую оценку. И наоборот, сохранённое требование обслуживания не должно исчезать только из-за отключения питания.
Итоговый протокол связывает наблюдения с действиями: какие данные доступны смене, когда требуется осмотр и что проверяется при повторном запуске. Такая связь делает диагностику полезной. Сам процент отклонения без режима, качества и понятной реакции остаётся ещё одной цифрой на экране, по которой трудно принять обоснованное решение о состоянии передачи.
Для обслуживания сохраняют не только коэффициент, но и физические точки установки обоих датчиков. После переноса одного датчика на другой вал прежняя формула может потерять смысл. Фотография, обозначение в схеме и число меток помогают восстановить измерительную цепочку. Любую такую замену проверяют как изменение конфигурации, даже если скорость на экране при одном режиме случайно совпадает с ожидаемой. Контрольный тест должен охватывать несколько рабочих скоростей.
Вопросы при работе
Можно ли использовать только частоту задания преобразователя? Она не равна измеренной механической скорости во всех режимах. Для диагностики передачи нужно понимать, какой участок охватывает сравнение. Подмена измерения заданием уменьшает определённость вывода.
Почему ошибка только при разгоне? Проверьте временное согласование каналов, фильтры и условия разрешения. Нормальный установившийся коэффициент не доказывает правильную динамику сравнения.
Ноль второго датчика точно означает оборванный ремень? Нет. Возможны останов, отказ датчика или потеря сигнала. Сообщение формулируют по имеющимся доказательствам.
Нужна ли диагностика ниже минимальной скорости? Может понадобиться отдельная проверка движения с другим временем ожидания. Непригодность относительной формулы не означает отсутствие требований к контролю механизма.