
Инкрементальный энкодер на входе ПЛК
Как согласовать энкодер A/B и счётный вход ПЛК: частота событий, режимы x1/x2/x4, пересчёт в длину, реверс и достоверность координаты после включения.
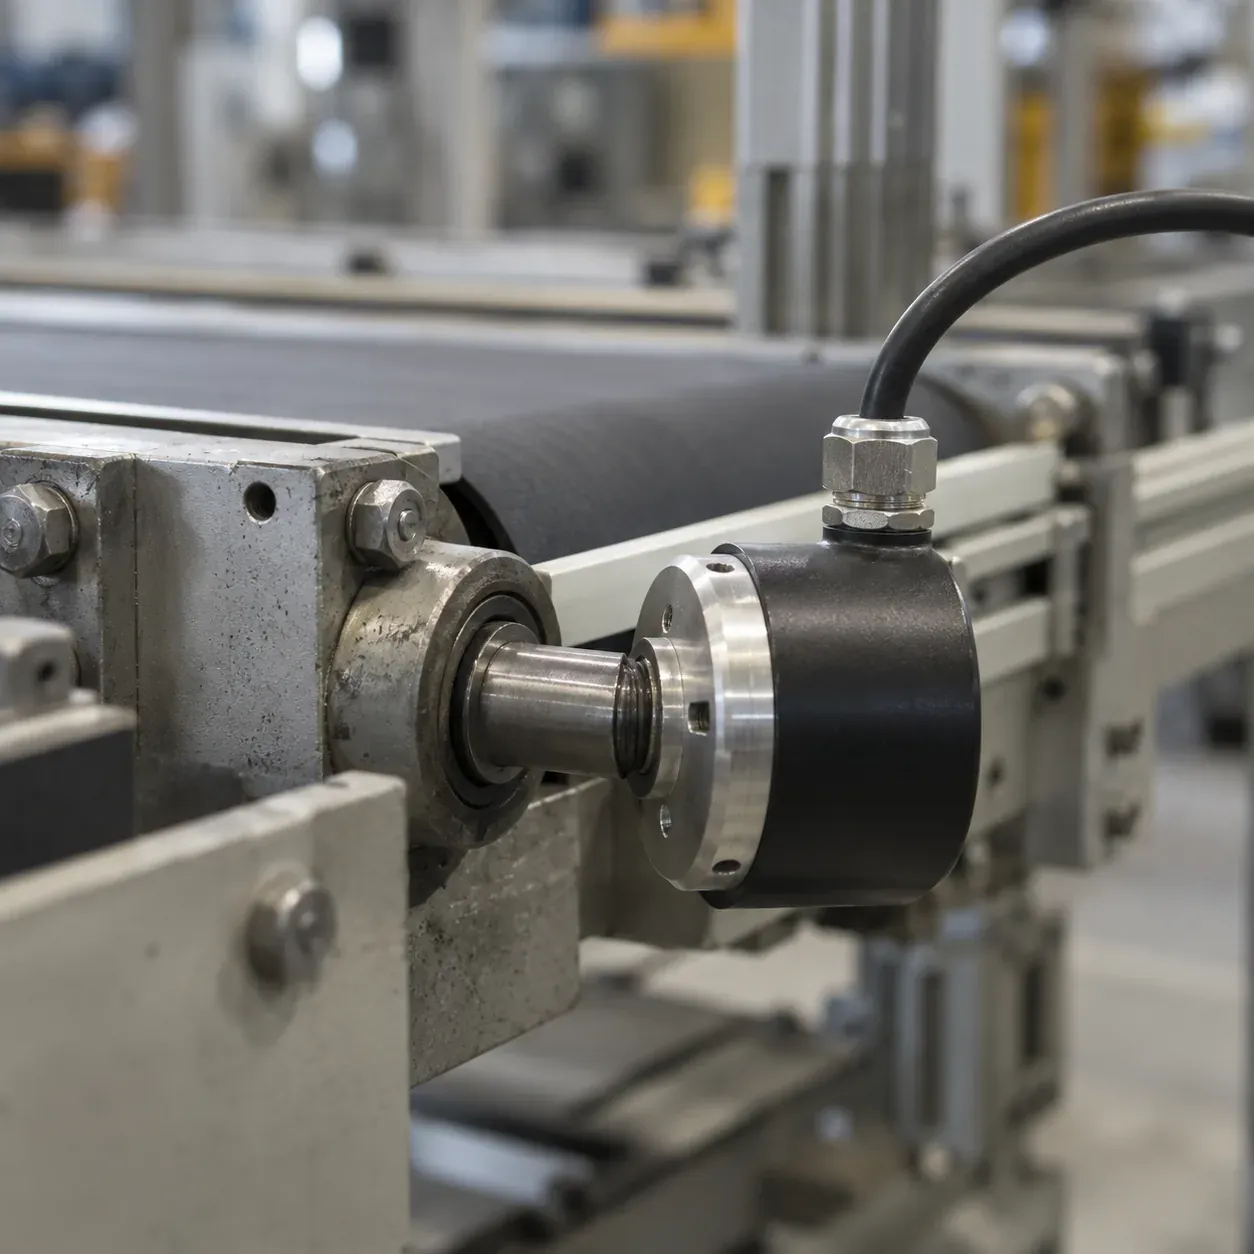
На малой скорости конвейер правильно считает длину. После разгона показание начинает отставать, хотя энкодер новый, кабель целый, а в программе нет аварий. Увеличить коэффициент пересчёта кажется быстрым решением. Но такая поправка маскирует пропущенные события и портит измерение на остальных скоростях.
Разберём согласование энкодера, счётного входа и прикладной программы. Речь пойдёт об измерении перемещения и направления по A/B, а не о настройке сервопривода или готового блока позиционирования.
Короткий ответ
Для инкрементального энкодера проверяют электрический интерфейс, число периодов на оборот, режим декодирования и максимальную частоту событий. A/B нужно подавать на поддерживающий квадратурный режим счётчик: обычное чтение двух DI в цикле не гарантирует сохранение последовательности фронтов. Коэффициент длины рассчитывают с учётом x1, x2 или x4, механической передачи и измерительного колеса. После включения относительный счёт сам по себе не восстанавливает абсолютную координату. Проверка должна включать разгон, реверс и перезапуск, а не только несколько медленных оборотов.
A, B и нулевая метка выполняют разные задачи
Каналы A и B сдвинуты по фазе. По порядку смены их состояний счётчик определяет направление. Поменять A и B местами иногда достаточно, чтобы инвертировать знак, но делать это без записи в схеме неудобно: следующий инженер снова получит «неправильное» направление после замены кабеля.
Нулевая метка Z, если она есть, обычно привязана к определённому положению вала. Она не сообщает, какой оборот совершает механизм и где находится вся машина. Её используют совместно с принятой процедурой поиска исходного положения. Короткую метку тоже должен успеть зарегистрировать выбранный вход или аппаратный механизм захвата.
Импульсный выход бывает разным. Надпись «энкодер» не подтверждает совместимость уровней и приёмника. Перед подключением сопоставляют паспорт передатчика, схему входа, питание, требования к линии и наличие инверсных каналов. Нельзя переносить схему одиночного выхода на дифференциальный интерфейс только потому, что оба устройства имеют клеммы A и B.
Почему PPR и число отсчётов не всегда совпадают
Для ясности зафиксируем соглашение: в расчётном примере PPR означает число полных периодов канала A за оборот. В режиме x1 счёт ведётся по одному выбранному событию периода, x2 использует два события, x4 учитывает последовательные фронты двух каналов. Обозначения в документации производителя могут отличаться, поэтому формулировку нужно проверить до вычислений.
Пусть энкодер имеет 1024 периода на оборот и подключён в режиме x4. Тогда ожидается 4096 отсчётов на оборот. Если измерительное колесо проходит 200 мм за оборот без проскальзывания, коэффициент равен 200/4096, то есть примерно 0,0488 мм на отсчёт. Это разрешение счёта, а не доказанная точность измерения длины.
При 1500 об/мин вал делает 25 об/с. Частота каждого канала составит 25600 периодов в секунду, а темп событий x4 достигнет 102400 отсчётов в секунду. В паспорте HSC следует выяснить, к какой именно величине относится указанный предел. «100 кГц» без определения режима нельзя автоматически сравнивать с любым из этих двух чисел.
Что считать аппаратно, а что оставлять программе
Аппаратный декодер обрабатывает последовательность переходов и обновляет счёт. Прикладная задача читает уже накопленное положение, вычисляет путь, скорость и диагностические признаки. Этот разделённый подход снижает зависимость измерения от загрузки визуализации, сети и времени выполнения других программ.
Документация Schneider Electric разделяет разновидности высокоскоростных счётчиков и способы их применения. Это полезный ориентир для проверки возможностей выбранного устройства, но не обещание тех же режимов на любом ПЛК. Для конкретной платформы нужны её руководство и назначение физических входов.
Если позиция читается через удалённый модуль, частота обмена не равна частоте регистрации импульсов. Модуль может правильно считать быстрое движение и редко передавать результат. Для пути это приемлемо в пределах требований задачи, а для быстрой коррекции скорости запаздывание передачи уже существенно. Раздельно оценивают регистрацию, обновление значения и использование результата.
При счётчике ограниченной разрядности нужно обрабатывать переход через границу в обоих направлениях. Формула для однонаправленного расходомера не подходит без проверки к реверсивному механизму. Максимальный путь между чтениями должен позволять однозначно восстановить знак и величину перемещения.
Где возникает механическая погрешность
Проверенная электроника не исключает проскальзывание колеса, люфт муфты, растяжение ленты и изменение эффективного диаметра ролика. Разрешение в сотые доли миллиметра легко соседствует с заметной ошибкой реального пути. Дополнительные разряды на экране эту разницу не уменьшают.
При реверсе полезно сравнить показание до и после возврата на физическую отметку. Стабильное расхождение в одну сторону может указывать на механическую передачу или обработку направления. Случайные потери только при высокой скорости больше похожи на ограничения сигнала и регистрации. Это рабочие гипотезы, которые подтверждают измерением, а не повод сразу менять коэффициент.
Для измерительного колеса коэффициент уточняют по известной длине материала в рабочих условиях прижима. Результат записывают вместе с материалом, скоростью и способом измерения контрольной длины. Калибровка на одном участке не должна скрывать непостоянное проскальзывание: оно проявится на других скоростях и покрытиях.
Относительная координата после включения
Сохранить последнее программное положение можно, но при отключённом питании вал мог провернуться. Поэтому сохранённая цифра не обязательно соответствует физической координате. Для механизма задают условия признания положения достоверным: выполнена привязка, движение без питания исключено или есть независимый способ проверки.
Нулевая метка помогает сделать привязку воспроизводимой, если процедура согласована с конструкцией. Но сама по себе она не отличает первый оборот от двадцатого. Порядок поиска, ограничения движения и использование дополнительных датчиков определяются проектом машины. Статья не задаёт безопасную процедуру перемещения оборудования.
На HMI полезен отдельный признак «координата подтверждена». Показание с тремя знаками после запятой не должно выглядеть достоверным до завершения восстановления. Если значение используется только для относительной длины текущего изделия, границы сеанса измерения определяют явно и отдельно от общего положения механизма.
Приёмочная проверка
| Испытание | Что сопоставить | Какой дефект ищем |
|---|---|---|
| Один известный оборот | PPR и режим счёта | Ошибку x1/x2/x4 |
| Вращение в обе стороны | Знак и возврат | Перепутанное направление |
| Максимальная рабочая скорость | Контрольную длину и счёт | Потери событий |
| Реверс на физическую отметку | Возврат координаты | Люфт и проскальзывание |
| Переполнение счётчика | Малое приращение нужного знака | Ошибку разрядности |
| Отключение питания с возможным движением | Признак достоверности | Ложную абсолютную координату |
Логируют исходный аппаратный счёт, интервал чтения, направление и вычисленный результат. Только итоговая длина после пересчёта может скрыть место ошибки. Проверку на объекте проводят в согласованном режиме наладки; вращать механизм ради счёта без принятой процедуры нельзя.
Паспорт измерительного канала
В карточке энкодера нужно сохранить не только число импульсов, но и определение этого числа. Запись «1024» без пояснения, это периоды A или уже отсчёты x4, допускает четырёхкратную ошибку. Рядом указывают интерфейс, питание, наличие инверсных каналов, используемые входы и способ аппаратной обработки.
Механическую часть описывают отдельно: место установки, передаточное отношение, длина пути на оборот и возможное проскальзывание. Энкодер на двигателе измеряет вращение двигателя; энкодер на измерительном колесе ближе к движению материала, но зависит от контакта с ним. Какая координата нужна процессу, определяет выбор места и границы последующего вывода.
Версия расчётного коэффициента должна связываться с механической конфигурацией. После замены колеса на другой диаметр старая настройка уже не описывает прежнюю длину. Удобно хранить обоснование изменения: измеренная контрольная длина, полученный счёт, условия проверки и принятое округление. Подпись «исправили коэффициент» не позволяет восстановить причину через полгода.
Если направление задаётся параметром инверсии, его тоже сохраняют в карточке. Физически менять провода ради удобного знака иногда возможно по проекту, но затем схема и программа должны описывать одно состояние. Иначе запасной узел, установленный строго по документации, снова начнёт считать в противоположную сторону.
Как измерить скорость на малом ходу
Предположим, при медленном движении между чтениями через 100 мс приходит то ноль, то один отсчёт. Скорость по разности позиций получится ступенчатой даже при идеально равномерном вращении. Это естественная дискретность метода, а не обязательно неисправность датчика.
Увеличенное окно усреднения даёт более спокойное показание, но задерживает реакцию. Для операторского наблюдения такая задержка может быть приемлемой, а для короткого торможения уже нет. Поэтому для скорости, отображения и управления иногда нужны разные параметры обработки, хотя первичный счёт один.
Другой подход оценивает время между событиями при наличии соответствующей аппаратной поддержки. На малой скорости он может лучше отражать движение, но при остановке требует правила таймаута: отсутствие следующего фронта не создаёт готовое новое измерение периода. Готовый режим частоты или периода в модуле проверяют по его документированной семантике.
Нельзя незаметно переключать методы так, чтобы разные задержки выглядели как ускорение механизма. В переходной области полезно сопоставить обе оценки на стенде, определить критерий выбора и поведение при реверсе. На экране показывают значащую точность, а не всю дробную часть результата деления.
Тест с известной последовательностью состояний
Для проверки направления удобно использовать поддерживаемый тестовый источник, создающий контролируемую последовательность A/B. Пригодность генератора к электрическому интерфейсу обязательна. Нельзя подавать произвольные логические уровни на неизвестный вход только потому, что требуется проверить программу.
Проверяют одинаковое количество событий вперёд и назад, останов в промежуточном состоянии и переход через границу диапазона. Затем выполняют серию на верхней рабочей частоте и с допустимыми настройками фильтра. Условие «счёт равен нулю после возврата» полезно, но не заменяет сравнение каждого направления: две одинаковые ошибки могут взаимно компенсироваться.
При совместной работе нескольких задач важно определить, кто может сбросить счётчик или изменить режим. Асинхронный сброс из HMI во время расчёта пути легко выглядит как отрицательное перемещение. Поэтому сброс оформляют отдельной операцией с подтверждённым новым началом и понятным назначением.
Когда увеличивать разрешение бессмысленно
Если колесо проскальзывает на миллиметры, переход с x1 на x4 не исправит измерение материала. Если путь считывается раз в секунду, более частые аппаратные отсчёты не устранят задержку доставки координаты. Если нулевая точка не восстановлена, дополнительная точность относительного счёта не делает положение абсолютным.
Перед увеличением PPR оцените всю цепочку: механика, регистрация, время передачи, числовое представление и потребитель. Частота событий возрастёт, а значит, прежнего запаса входа может уже не хватить. Разрешение выбирают по задаче с учётом диапазона скоростей, а не по максимальному числу из каталога.
Такая проверка помогает сформулировать приёмочный критерий в физических величинах. Например, допустимая ошибка пути на известном участке и время обновления для конкретной скорости понятнее, чем требование «энкодер должен считать точно». Условия измерения контрольного участка включают в критерий вместе с результатом.
Вопросы при работе
Поможет программный фильтр от ложных импульсов? Фильтр может подавлять помеху и одновременно удалять полезные короткие состояния. Его выбирают по характеристикам линии и входа, затем повторяют проверку на максимальной скорости. Добавление задержки без расчёта часто уменьшает допустимую частоту.
Можно вычислять скорость разностью координат? Да, но при малом перемещении за интервал результат будет ступенчатым. Увеличение окна уменьшает колебания и добавляет задержку. Требуемую динамику и разрешение согласуют с задачей, а не только с внешним видом тренда.
Почему нулевая метка видна на осциллографе, но отсутствует в программе? Она могла не пройти выбранный канал, фильтр или цикл чтения. Проверяют поддержку аппаратного захвата и минимальную длительность метки в реальном скоростном диапазоне.
Что считать результатом приёмки
Результат формулируют в единицах задачи: ошибка измеренного пути, воспроизводимость возврата, задержка обновления и правильность направления. К нему добавляют диапазон скоростей, рабочую механику и условия проверки. Фраза «за минуту не потеряно импульсов» недостаточна, если машине нужно различать короткий реверс или останавливаться по координате.
В протоколе сохраняют исходный аппаратный счёт до пересчёта. Если потом обнаружится ошибка длины, можно будет отделить коэффициент от регистрации. Также полезны параметры фильтра, режим декодирования и версия конфигурации входа: они непосредственно влияют на интерпретацию результата.
После приёмки оборудование обслуживается по тем же определениям. Замена муфты, колеса или счётного модуля является основанием проверить относящийся к ней участок. Повторять все испытания без причины не обязательно, но считать механику неизменной после её ремонта тоже нельзя.
Смысл хорошего протокола в том, чтобы другой инженер смог воспроизвести проверку и получить сопоставимый вывод. Для этого ему нужны условия и исходные данные, а не только итоговая отметка «работает» рядом с названием энкодера.