
Трёхпозиционный привод клапана без датчика положения
Что означает расчётное положение трёхпозиционного привода: время хода, команды открыть и закрыть, привязка к краю и восстановление достоверности.
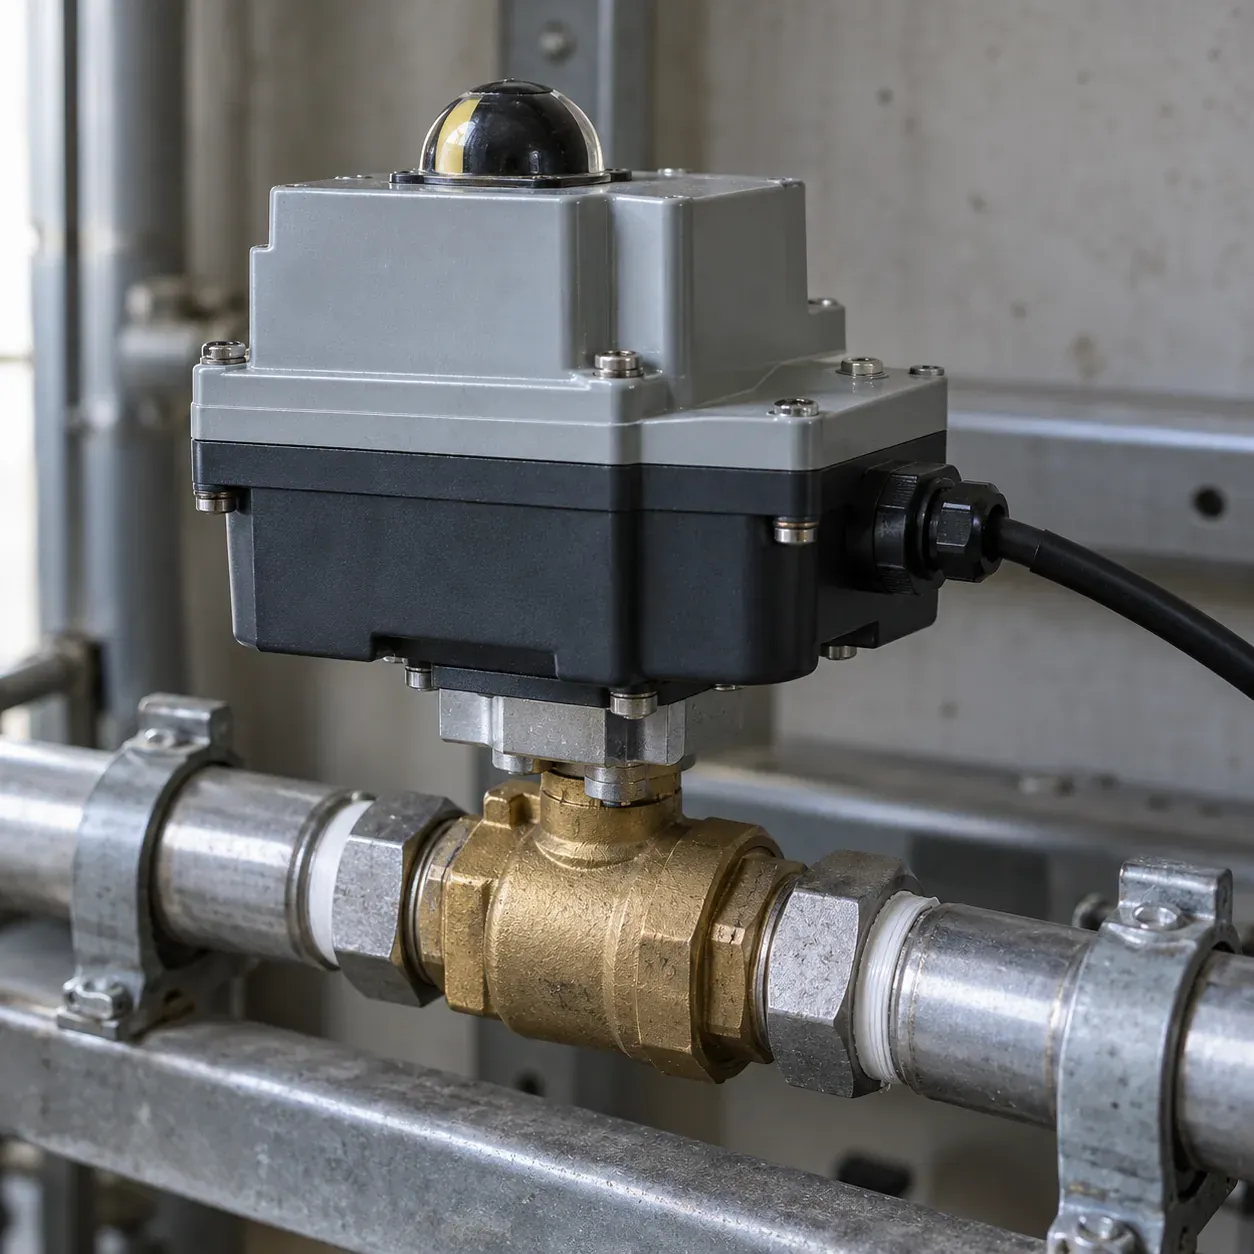
На панели написано «клапан открыт на 60 %», но датчика положения в схеме нет. Контроллер знает только длительность команд «Открыть» и «Закрыть». После ручного перемещения рычага или пропадания питания показание остаётся красивым, а действительное положение уже другое.
Так работает расчётное позиционирование трёхпозиционного привода. Оно пригодно для определённых задач, если ограничение известно оператору. Разберём расчёт положения по времени, привязку к краю и диагностику. Аналоговый позиционер с обратной связью и функции безопасности рассматриваются отдельно.
Короткий ответ
Трёхпозиционное управление задаёт движение в сторону открытия, останов или движение в сторону закрытия. Когда датчика нет, ПЛК оценивает положение по накопленному времени движения и принятому времени полного хода. Оценка должна иметь собственный признак достоверности. После неизвестного перемещения или рестарта может потребоваться предусмотренная привязка. На экран следует выводить «расчётное положение», а не представлять оценку как измеренное открытие.
Два выхода не равны двум независимым командам
Для конкретного привода по схеме производителя определяют, что именно означает каждый вход. Названия floating, three-point и трёхпозиционный описывают класс управления, но не напряжение питания, назначение проводов и допустимость одновременной подачи сигналов.
Belimo объясняет такой принцип через раздельные направления движения и сохранение последнего положения при отсутствии команд для соответствующих исполнений. Это описание нельзя переносить на привод с возвратной пружиной или другой логикой без его паспорта. В проекте фиксируют полную модель и фактический интерфейс.
Решение об открытии или закрытии формируют в одном месте программы. Взаимоисключение выходов должно быть проверяемым. При изменении направления учитывают требования конкретного механизма и коммутационного аппарата. Произвольную паузу, найденную для другого устройства, не следует выдавать за общее правило.
Как считается положение
Пусть принятое время полного открытия составляет 120 с. За 12 с команды открытия оценка изменяется на 10 процентных пунктов. Это учебный расчёт: dx = 100 × dt / Tхода. Для закрытия может использоваться другое время, если направления имеют различную динамику.
Оценку ограничивают диапазоном 0–100 %. Но арифметическое ограничение не доказывает достижения крайнего положения. Когда рассчитано 100 %, у программы может не быть ни одного физического подтверждения. Этот факт должен оставаться явным для регулирования и оператора.
Длительность считают по фактическому интервалу между обновлениями или по гарантированному механизму времени. Если задача исполнилась с задержкой, нельзя автоматически считать, что выход всё это время был в ожидаемом состоянии: нужно знать способ обновления выхода и архитектуру управления. Особенно важно это после сбоя задачи или восстановления связи с удалённым модулем.
Что постепенно портит оценку
Паспортное время хода относится к определённым условиям. Нагрузка, питание, механическое состояние и направление могут менять фактическую скорость. Много коротких управляющих импульсов добавляет влияние задержки начала движения. Расчёт «по секундам DO» не всегда точно описывает перемещение вала.
Ручное управление тоже меняет положение без участия оценочного алгоритма. Если привод допускает ручной дублёр, после его использования оценка может требовать восстановления. Источник недостоверности должен фиксироваться, а не исчезать при следующей небольшой команде.
Угол вала, положение штока и пропускная способность клапана не обязательно линейно связаны. Расчётные 50 % хода не означают половину расхода. Поэтому алгоритм регулирования не должен выводить гидравлический результат только из времени движения. Для требуемого процесса важна характеристика арматуры и наблюдаемые технологические величины.
Привязка к крайнему положению
Если конструкция допускает предусмотренный производителем способ достижения края, его можно использовать для восстановления исходной оценки. Нужно установить допустимую длительность команды, работу внутренних концевиков и ограничения привода. Держать неизвестный двигатель под командой «пока точно доедет» нельзя считать универсальной процедурой.
При наличии отдельного концевика программа может подтвердить край независимо от расчёта. Но концевик одного края не превращается в непрерывный датчик всего хода. Он уменьшает неопределённость в известной точке, после которой снова идёт расчётная оценка.
Момент привязки согласуют с процессом. Полное закрытие регулирующего клапана может прервать подачу потребителю. Удобный для арифметики ноль не всегда допустим в текущем технологическом режиме. Нужны условия разрешения, статус выполнения и результат процедуры.
Управление небольшими изменениями
Частые короткие импульсы могут заставлять привод постоянно переключаться без полезного эффекта. В проекте задают разумную зону нечувствительности по заданию, минимально допустимые команды и ограничения, опираясь на документацию механизма и требования процесса.
Пусть задание колеблется около 50 %, а расчётная оценка меняется медленно. Если программа каждое чтение меняет направление, получится релейное дрожание. Полезнее удерживать направление по принятой логике до завершения движения или достижения допустимой области, чем сравнивать два округлённых числа на каждом цикле.
Параметры движения и параметры процесса сохраняют раздельно. Время полного хода описывает механизм, а допустимое отклонение температуры или давления описывает регулирование. Подгонка времени хода ради красивого тренда смешивает эти два уровня и делает оценку положения недостоверной.
Что показывать на HMI
| Поле | Смысл | Частая ошибка отображения |
|---|---|---|
| Задание | Желаемое положение | Выдаётся за фактическое |
| Расчётное положение | Оценка по времени | Подписано как измерение |
| Подтверждение края | Сигнал концевика, если он есть | Подменяется достижением 0 % в программе |
| Направление команды | Открыть или закрыть | Не отражает реальное движение |
| Достоверность оценки | Известна ли исходная точка | Скрыта после рестарта |
| Режим управления | Кто принимает решение | Ручной дублёр остаётся незамеченным |
Состояние «положение неизвестно» полезнее фиктивных 0 %. Для процесса можно определить временно допустимую стратегию, но она должна иметь понятные ограничения. В архиве важно различать задание, оценку и подтверждение концевика, иначе позднее невозможно восстановить реальную последовательность.
Расчётный пример с изменением направления
Предположим, после подтверждённой привязки оценка равна нулю. Программа открывает клапан 30 с при принятом полном ходе 120 с и получает оценку 25 %. Затем закрывает 12 с при принятом времени закрытия 100 с и получает 13 %. В этом примере направления уже имеют разные коэффициенты, поэтому единая скорость для обоих создаст дополнительную ошибку.
Следующий короткий импульс длится 0,5 с. Арифметика добавит около 0,42 процентного пункта в сторону открытия. Но если исполнительная система имеет существенную задержку начала движения, реальное изменение может отличаться. Повторив много таких импульсов, программа накопит вполне заметное расхождение. Именно поэтому проверка только одного полного прохода не характеризует работу в режиме частых малых команд.
Далее оператор вручную перемещает привод. С этого момента предыдущее вычисление остаётся корректным описанием истории команд ПЛК, но перестаёт быть достаточной оценкой положения. Правильная реакция зависит от наблюдаемости ручного вмешательства и принятой процедуры. Если факт не обнаруживается автоматически, инструкция эксплуатации должна сообщать, когда требуется восстановление оценки.
Для каждого шага на стенде полезно записывать расчёт, длительность выхода и независимое наблюдение движения. Разница между ними показывает, какой вклад даёт время, какой механика и какой неизвестное вмешательство. Выбор коэффициента по последней удобной точке скрывает происхождение расхождения.
Почему регулятор может постоянно двигать привод
Регулятор процесса видит отклонение температуры или давления и изменяет желаемое положение. Оценочный блок преобразует его в направления. Если обе части не согласованы по динамике, регулятор успевает несколько раз пересчитать задание, пока механизм ещё выполняет первый заметный участок хода.
При этом небольшая задержка измерения процесса может выглядеть как недостаточная реакция клапана. Регулятор продолжает увеличивать запрос, после чего полученный технологический эффект оказывается избыточным. Проверка должна охватывать цепочку целиком: задающий алгоритм, блок движения, привод, клапан, процесс и измерение.
Зона нечувствительности по положению и ограничения переключений помогают только при осмысленном выборе. Слишком широкая зона ухудшит качество поддержания процесса, слишком узкая увеличит число мелких движений. Их параметры проверяют на рабочих возмущениях и записывают вместе с условиями, а не устанавливают ради спокойной пиктограммы.
Также полезно учитывать достижение расчётного края. Если регулятор требует дальнейшего открытия, механизму уже некуда двигаться, а внутреннее состояние управляющего алгоритма может продолжать накапливать воздействие. Обработка насыщения относится к настройке конкретного регулятора и схемы. Её проверяют отдельно от простого ограничения Position диапазоном.
Пуск после отключения питания
Нужно определить, какие части системы сохранили состояние. Контроллер может помнить оценку, привод остаться на месте, а выходы до запуска приложения находиться в другом состоянии. Возможен и иной сценарий с возвратным механизмом или потерей питания отдельной части. Универсальной картины «всё замерло» нет.
При запуске сначала устанавливают достоверность конфигурации, режима и исходных подтверждений. Затем принимают решение, можно ли использовать сохранённую оценку. Если требуется привязка, оператор видит её необходимость и условия выполнения. Пока процедура не закончена, система не должна изображать обычную готовность только из-за прочитанного retain.
Отключение во время движения является отдельным тестом. Нужно понять, какая длительность уже учтена, какой участок не сохранён и мог ли привод двигаться после последней записи. Это помогает оценить границу неопределённости. Сохранение в каждом цикле не решает проблему внешнего движения и может быть непригодным по ресурсу памяти.
После успешного восстановления полезно сохранить причину и опорный факт: подтверждение края, выполненную процедуру или другое основание. Тогда последующая диагностика знает, откуда началась текущая оценка. Одной даты «программа запущена» для этого недостаточно.
Протокол проверки перед передачей
В протокол включают полный ход в обоих направлениях, несколько малых перемещений, серию реверсов и повторную привязку. Сопоставляют длительность команд, оценку и доступные физические признаки. Измерять фактическое положение следует подходящим способом, не создавая опасного доступа к движущемуся узлу.
Затем проверяют недопустимое сочетание команд, потерю разрешения, неизвестный режим и рестарт. При каждом сценарии ожидаются определённые выходы и статус достоверности. Если схема допускает работу внутренних концевиков, проверяют, что программа правильно понимает их роль и не путает прекращение движения с новой измерительной информацией.
Операторская часть приёмки проста: попросите объяснить, что означают три числа и статуса на экране. Если задание, расчёт и край воспринимаются одинаково, оформление требует уточнения. Точное описание ограничения делает систему полезнее, чем лишняя десятичная цифра рядом с неподтверждённым положением.
Вопросы при работе
Можно сохранить оценку в retain и забыть о привязке? Сохранение памяти не исключает движения без питания, ручного вмешательства или несохранённого участка последней команды. Достоверность сохранённой оценки определяется условиями эксплуатации и проверенной процедурой восстановления.
Почему привод на малых командах стоит, хотя оценка меняется? Возможны особенности минимального управляющего импульса, задержка начала движения или механика. Проверяют документированные ограничения и наблюдают фактический ход. Умножение программного коэффициента не заменяет диагностику.
Когда нужен датчик положения? Когда процесс требует подтверждённого положения, диагностики расхождения или точности, которую оценка по времени обеспечить не может. Добавление датчика требует согласования механики, интерфейса и схемы, а не только нового тега.
Хранение параметров и причины потери доверия
У оценочного блока полезно иметь отдельные времена открытия и закрытия, источник исходной точки, момент последней привязки и причину недостоверности. Это помогает отличить неподтверждённый запуск от обнаруженного ручного перемещения. Оператору можно показывать краткое состояние, а инженеру раскрывать подробности в карточке.
Параметры механизма следует защищать от случайного изменения как обычную инженерную конфигурацию. Если время полного хода сократили вдвое, все будущие оценки станут двигаться вдвое быстрее. При этом физический механизм не изменится, и программное ограничение диапазона скроет расхождение на краях. Поэтому изменение параметра требует проверки и записи основания.
Смысл процента также фиксируют. Это может быть расчётный процент хода привода, но не измеренный расход и не гарантированная степень открытия проходного сечения. Слишком общая подпись «Положение» провоцирует использование значения за пределами его доказательств.
При передаче значения другой системе его качество и происхождение нужно сохранить. Если верхний уровень получает только число 60, он может использовать его как фактическую обратную связь. Поле с признаком расчётной оценки и отдельным статусом достоверности уменьшает эту неоднозначность.
Наконец, полезно определить предел приемлемости метода для самой установки. Если накопленная неопределённость требует слишком частых технологически неудобных привязок, стоит рассмотреть обратную связь или другое исполнение. Усложнение оценочного кода не всегда является лучшим ответом на недостаток измерительной информации.