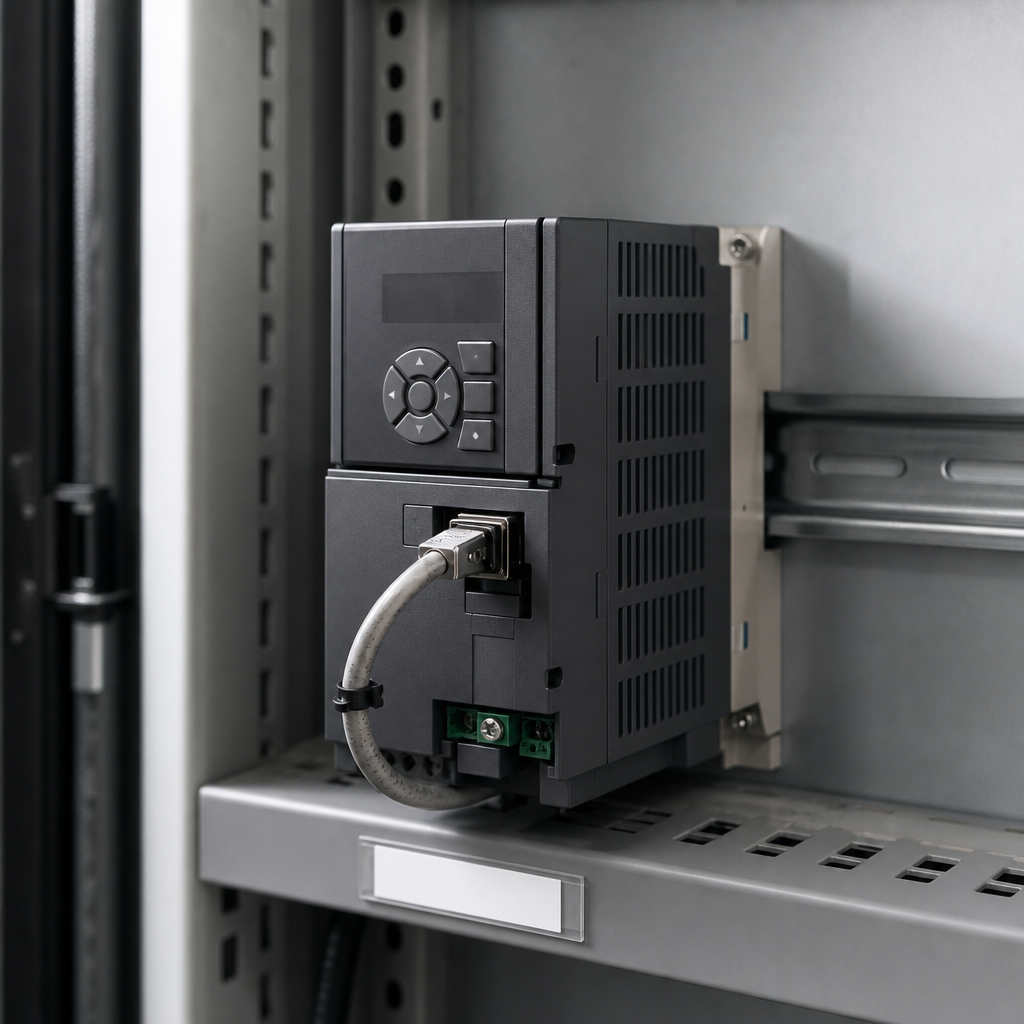
Шкаф насосной станции на бумажном комбинате занимал три метра по ширине. Половину DIN-рейки съели частотники с отдельными платами связи, релейные модули «готов/авария», аналоговые выходы задания и клеммники для дискретных сигналов. При пуске наладчик три дня разбирался, почему «авария привода» на HMI не совпадает с тем, что видит механик у шкафа: часть диагностики шла по Modbus, часть по сухим контактам, а ток двигателя на экране вообще не отображался. В 2026 году на тех же мощностях привод часто приходит уже с Ethernet, журналом событий и встроенным измерением тока. Шкаф стал короче, а программа ПЛК - сложнее не из-за логики насоса, а из-за того, как читать и интерпретировать данные с привода.
Разберём, что изменилось в низковольтных приводах с точки зрения инженера АСУ: компоновка шкафа, сетевые интерфейсы, диагностика на пуске и в эксплуатации, типовые ошибки при проектировании. Не будем сравнивать вендоров по каталогам и не дадим урок по настройке PID внутри привода. Фокус - на стыке привода, ПЛК и шкафа.
Короткий ответ
Современные низковольтные приводы уменьшают шкаф за счёт встроенной сети, энкодерного интерфейса, релейных выходов и измерения тока без внешних трансформаторов. Диагностика уходит с дискретных «лампочек» в регистры и журнал событий: перегруз, обрыв фазы, перегрев радиатора, состояние тормозного резистора. Для инженера это означает меньше клемм и модулей ввода-вывода, но больше работы в программе ПЛК и карте Modbus или Profinet: нужно заранее решить, какие коды аварий показывать оператору, что архивировать и что передавать в верхний уровень. На пуске выигрыш - быстрее найти причину останова; в эксплуатации - меньше ложных выездов, если карта диагностики согласована с механиками.
Компактность: что исчезло из шкафа
Раньше типовая ячейка привода включала сам частотник, контактор или автомат, фильтр ЭМС, иногда линейный дроссель, отдельный модуль связи RS-485, клеммы для аналога 4-20 мА на задание и дискреты «пуск/стоп/авария». Глубина шкафа 600 мм на насыщенной стене превращалась в проблему обслуживания: вентиляция, кабельные вводы, заземление экранов.
Новое поколение часто объединяет в одном корпусе: силовую часть, интерфейс управления, измерение тока по фазам, STO (безопасное отключение крутящего момента) по двум каналам, Ethernet или встроенный Modbus RTU/TCP. Энкодер подключается напрямую к разъёму привода, без отдельного модуля в ПЛК для подсчёта импульсов на малых мощностях. Тормозной резистор по-прежнему может быть вынесен, но его состояние читается из привода, а не только по термоконтакту на DIN-рейку.
Для проектировщика шкафа это сдвиг от «сколько модулей I/O нужно на привод» к «сколько места под фильтры и разводку силовых цепей». Свободное место на рейке часто занимают не дополнительной аппаратурой, а запасом по охлаждению: приводы стали плотнее, тепловыделение на кубический сантиметр выросло. Правила компоновки из материала про порядок в шкафу остаются актуальными: группировка силовых и слаботочных цепей, маркировка, доступ для замены вентилятора радиатора без разборки половины шкафа.
Встроенные сети: один кабель вместо кучи жил
Связь привода с ПЛК всё чаще идёт по Ethernet (Modbus TCP, Profinet, EtherNet/IP в зависимости от поставки) или по RS-485 с единым протоколом на всю линию. Сухие контакты «готов» и «общая авария» остаются как резерв при обрыве сети, но основной контур - цифровой.
Для интегратора это меняет этап FAT: проверяют не только «замкнулся контакт», а соответствие слова статуса в регистре и текста на HMI. Таймауты опроса, Unit ID, порядок слов при 32-битных значениях - те же грабли, что в разборе Modbus TCP для интегратора. Разница в том, что карта регистров привода толще: сотни параметров настройки плюс десятки диагностических полей.
Практический совет: в проекте ПЛК завести структурированный тип данных «Привод_насос_N» с полями статус, авария, предупреждение, ток, частота, код последней аварии, счётчик пусков. Не размазывать сырые регистры по глобальным переменным без имени - через год на пуске никто не вспомнит, что %MW1204 это «перегрев радиатора».
Сегментация сети: приводы на отдельной VLAN или как минимум отдельном коммутаторе в шкафу снижают риск, что broadcast с офиса или камер забьёт цикл опроса. Общие принципы промышленной сети - в обзоре Ethernet, RS-485 и CAN.
Диагностика внутри привода: что реально читать
Производители закладывают в прошивку расширенную самодиагностику: состояние входного выпрямителя, заряд звена постоянного тока, износ конденсаторов (оценочно), вибрационные пороги по току, обрыв фазы, дисбаланс токов, перегруз по I²t, ошибки обратной связи по энкодеру или модели двигателя без датчика.
На пуске инженер получает инструмент: вместо осциллографа на каждом останове - журнал последних десяти аварий с меткой времени, если часы синхронизированы по NTP или с ПЛК. Механик видит не просто «авария», а «превышение времени разгона» или «подскальзывание» - и идёт проверять механику, а не кабель пуска.
Риск в другом: заводская карта аварий содержит коды, которых нет в проекте HMI. Оператор нажимает «квитировать», насос не пускается, в журнале ПЛК пусто, потому что логика смотрит только на бит «Fault», а причина сидит в слове 0x4017. Типовая ошибка проектирования - не согласовать с технологами список аварий, которые должны быть видны на первом экране, и список тех, что уходят только в архив для КИПиА.
Качество сигнала: ток и мощность с привода приходят как число в регистре. Если связь пропала, нужно выставить bad quality на HMI по таймауту, как для аналогового 4-20 мА, иначе оператор видит последнее значение тока при оборванном Ethernet и думает, что насос работает.
Влияние на программу ПЛК
Меньше физических входов не означает меньше кода. Появляются блоки опроса по сети, преобразование кодов аварий в битовую маску для SCADA, логика разрешения повторного пуска после конкретной аварии (после перегрева - задержка охлаждения, после обрыва фазы - только ручной осмотр).
Цепочка пуска меняется: раньше ПЛК давал дискрет «пуск», привод отвечал «готов». Теперь часто используется слово управления по сети с битами Enable, Run, Reset fault, плюс interlock с дверью шкафа и давлением в трубопроводе. Безопасность STO по-прежнему аппаратная через реле или контроллер безопасности; сеть не заменяет SIL-категорию останова.
Архивирование: имеет смысл писать в тренд не только частоту и ток, но и код предупреждения и температуру радиатора раз в минуту на критичных насосах. Объём данных растёт - планируйте архив на HMI или SCADA заранее, с deadband и периодом, как в материале про архив трендов.
Связь с верхним уровнем: MES и диспетчерская хотят «состояние оборудования» в нормализованном виде. Привод отдаёт сырой код - преобразование в ОК / предупреждение / авария / нет связи лучше делать один раз в ПЛК, а не в каждой системе отдельно.
Пуск и наладка: что изменилось на объекте
На этапе пусконаладки инженер тратит меньше времени на прозвонку клемм «авария», больше - на сверку параметров двигателя в приводе с паспортом и на проверку направления вращения через сервисное меню без кручения вала под нагрузкой. Симуляция без двигателя (если привод поддерживает) сокращает риск сжечь механику при ошибке в фазировке.
Типовой сценарий первого пуска: загрузка параметров из библиотеки производителя привода, подстройка ускорения/замедления под инерцию, проверка тормозного резистора на длительном торможении, тест аварий - искусственное снятие питания, обрыв связи, срабатывание термоконтакта двигателя. Каждый тест должен оставить след в журнале HMI с расшифровкой, иначе заказчик на SAT скажет: «аварии были, а доказательств нет».
Согласование с электриками: компактный привод иногда монтируется на двери шкафа или на виброопорах. Вибрация трубопровода передаётся на плату управления - на объектах с насосами это уже встречалось как отказ связи «от тряски». Крепление и экранирование кабеля связи - часть приёмки, не только силовая часть.
Безопасный останов и STO: меньше реле, та же ответственность
Канал Safe Torque Off встроен в большинство приводов средней и высокой мощности. Раньше цепь «разрешение крутящего момента» собирали на реле безопасности и дискретных входах привода. Сейчас два канала STO идут от контроллера безопасности или реле с категорией по EN ISO 13849 напрямую на клеммы привода, а ПЛК общего назначения управляет только скоростью и режимом.
Для проектировщика это упрощает шкаф, но не снимает требования к документации: схема должна показывать разделение цепей безопасности и управления, категорию останова, время снятия момента. На FAT проверяют не только «привод остановился по кнопке E-Stop», но и отсутствие неожиданного пуска после сброса аварии при открытой двери шкафа. Логика сброса fault по сети не должна обходить аппаратный STO.
При замене привода на модель с другим поведением STO (задержка, необходимость повторного пуска) обновляют инструкцию для оператора и перепроверяют interlock с технологией. Оператор, привыкший нажимать «сброс» на HMI, не должен думать, что этим восстанавливается безопасность.
Эксплуатация и сервис
В режиме эксплуатации служба механика получает доступ к трендам тока без установки клещей амперметра. Рост тока при той же частоте - повод для осмотра подшипника или зависшего клапана, ещё до отключения по перегрузу.
Плановое обслуживание: некоторые приводы считают часы работы нагрузки и предлагают интервал замены вентилятора. Если эта информация не выведена в SCADA, она бесполезна - заложите тег «до ТО вентилятора, ч» на экран наладчика.
Замена привода на складе: при единой модели на линии достаточно загрузить параметры из файла. При смене поколения прошивки карта регистров может сдвинуться - ведите версию карты в паспорте объекта, вместе с as-built схемой шкафа.
Склад ЗИП по приводам в 2026 году чаще держат одну унифицированную серию на весь завод, а не уникальный тип на каждую линию. Экономия на обучении и параметрических файлах окупает разницу в цене корпуса. Условие - единая политика по протоколу связи: смешение «старых только Modbus RTU» и «новых только Ethernet» на одном участке с одним ПЛК удлиняет цикл опроса и путаницу в документации.
Функции привода: было и стало
| Функция привода | Было (типовой шкаф 2015-2018) | Стало (поколение 2024-2026) | Выигрыш для объекта |
|---|---|---|---|
| Задание скорости | Аналог 4-20 мА или дискретные скорости | Слово по сети, локальное меню, рецепт из ПЛК | Точнее, меньше дрейфа, проще дистанционная настройка |
| Статус и авария | 2-4 сухих контакта | Регистры статуса + журнал событий | Расшифровка причины без открытия шкафа |
| Измерение тока | Внешний ТТ + модуль AI в ПЛК | Встроенное в привод | Минус модуль AI, единый источник для защиты и HMI |
| Связь с ПЛК | Отдельный шлюз RS-485 | Ethernet / встроенный Modbus | Меньше устройств, выше скорость опроса |
| Обратная связь | Энкодер в ПЛК, отдельный модуль | Интерфейс на корпусе привода | Короче кабель, меньше точек отказа |
| Диагностика механики | Внешняя вибродиагностика (редко) | Оценка по току, пороги в прошивке | Раннее предупреждение на средних объектах без отдельной системы |
| Безопасный останов | Реле, снятие разрешения | STO + сеть | Соответствие требованиям без лишних клемм при правильной схеме |
Типовые ошибки при внедрении
Оставить только бит «общая авария» без расшифровки.
Механик приезжает ночью, причина неизвестна. В проекте должны быть тексты для кодов, которые составляет интегратор совместно с поставщиком привода на этапе проекта.
Опрос приводов в одном цикле ПЛК без учёта времени ответа.
Двадцать приводов по Modbus RTU на одной линии 38400 - цикл растягивается, ПЛК уходит в watchdog. Расчёт времени опроса делайте до заказа оборудования, дробите на несколько мастеров или переходите на Ethernet.
Игнорировать EMC на силовом кабеле рядом с Ethernet.
Жалобы на «случайные» обрывы связи часто лечатся раздельной укладкой и экранированием, тема пересекается с чек-листом экранов кабелей.
Копировать параметры двигателя «как на соседнем насосе».
Разная длина кабеля, другой тип двигателя - ложные срабатывания защиты. Паспортные данные в привод вносят по каждому агрегату.
Не тестировать поведение при обрыве связи.
Привод должен остановиться по настройке safe state (часто последнее задание или останов по ramp), ПЛК - выставить аварию коммуникации и запретить автоматический пуск технологии.
Обсуждение