
Местное и дистанционное управление механизмом
Как передавать управление между местным постом и ПЛК: владелец команд, старый запрос пуска, подтверждения режима и испытание переходов.
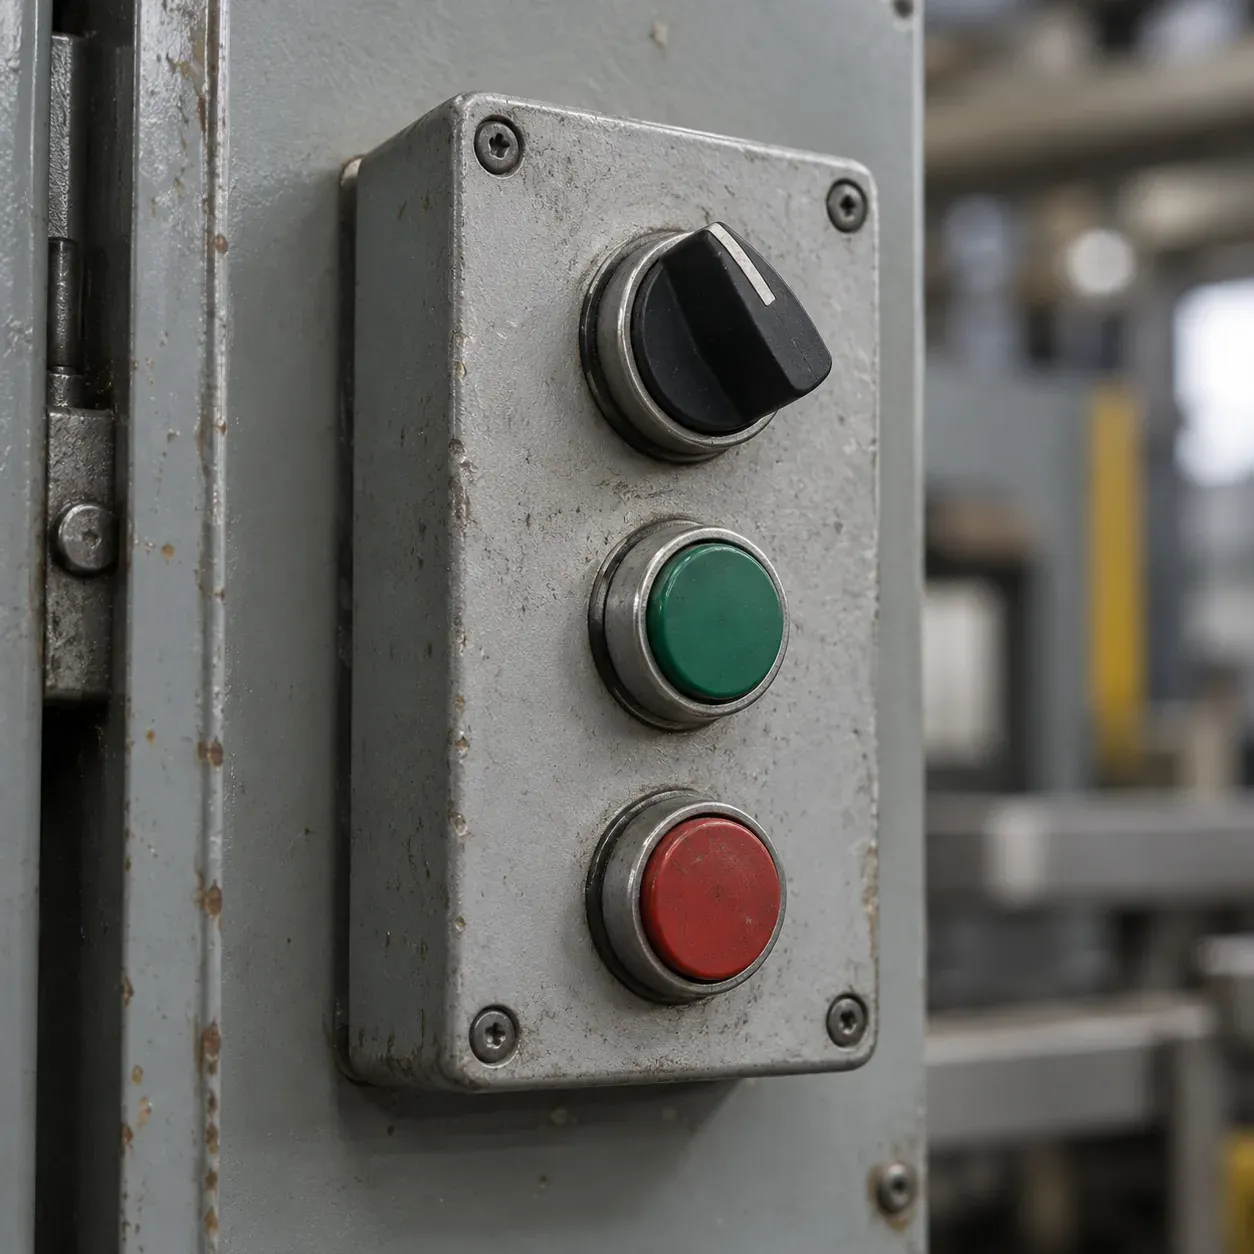
На посту переключили механизм в местное управление, выполнили обслуживание и вернули селектор в дистанционное. Привод сразу запустился: в ПЛК всё это время сохранялся запрос от последовательности. Для программы это выглядело как восстановление разрешения, для человека рядом с оборудованием стало неожиданной командой.
Причина лежит в правилах передачи управления. Разберём, как разделить источник команд, режим алгоритма и готовность механизма. Статья касается обычной технологической логики. Решения по предотвращению опасного пуска и функциям безопасности принимаются в проекте машины и не заменяются программным переключателем режима.
Короткий ответ
Режим местное/дистанционное определяет, какой источник имеет право командовать механизмом. Ручное/автоматическое определяет, как формируется команда у выбранного владельца. При смене владельца нужно явно определить судьбу незавершённых запросов, сохранённых команд и подтверждений. Возврат в дистанционное управление не должен молча трактоваться как согласие на любой старый пуск. На HMI показывают фактический режим, текущего владельца и причину отклонения команды.
Три независимых вопроса
Первый вопрос: откуда принимается команда? Это может быть локальный пост, привод, панель или верхняя система. Второй: кто формирует запрос у этого источника? Оператор вручную или технологическая последовательность автоматически. Третий: выполнены ли необходимые условия работы? Эти вопросы нельзя свести к одному биту Auto.
Дистанционное ручное управление обычно означает команды с операторского интерфейса. Автоматический запрос может формироваться в ПЛК и выполняться только при дистанционном владении. Местный режим иногда полностью аппаратный, иногда управляется через ту же программу. Архитектура должна быть записана в схеме и описании, потому что последствия для выходов различаются.
Программа обязана отображать реальное состояние. Если селектор физически переведён на местный пост, надпись «Авто» на странице технологической последовательности не доказывает, что она может управлять приводом. Полезно разделить состояния «автомат запрашивает работу» и «механизм принимает запрос».
Кто выигрывает при конфликте
Владельца определяет одна согласованная функция, а не несколько блоков, которые по очереди переписывают выход. Политика приоритетов должна охватывать нормальные команды и отказы входных сигналов. Например, противоречивые контакты переключателя нельзя разрешать выбором последнего прочитанного значения.
Если два источника одновременно предлагают пуск и останов, нужен предусмотренный результат. Особую роль имеют предусмотренные проектом остановы и защиты: они не исчезают из-за выбора владельца. Но набор таких цепей и способ их реализации зависит от оборудования; универсальная программная таблица не доказывает безопасность.
Для верхней системы полезно отделить принятие команды от выполнения. Ответ «запрос получен» не означает, что у неё сейчас есть управление. В результате команды должен быть понятный статус: выполнена, отклонена из-за местного режима, истекла или отменена. Иначе оператор повторяет нажатия, а после передачи прав получает очередь старых запросов.
Что делать со старой командой
У команды есть жизненный цикл. Она создаётся для конкретного состояния процесса, имеет владельца и условия действительности. После переключения на местное управление прежнее намерение может перестать соответствовать оборудованию: ёмкость сняли, клапан перевели вручную, продукт изменился.
Поэтому при передаче владельца нужно выбрать политику. Один вариант требует нового фронта пуска. Другой переводит автомат в состояние ожидания подтверждения. В непрерывном процессе может потребоваться согласованное подхватывание работающего механизма. Эти варианты нельзя смешивать без явных условий: одна машина нуждается в продолжении работы, другая в останове и новом запуске.
Новый фронт тоже не следует понимать как любую смену бита в памяти. Если кнопка уже удерживается, а доступ восстановился, возникает риск ложной интерпретации разрешения как команды. Проверяют раздельно состояние кнопки, событие её нажатия и факт смены владельца.
Подхватывание работающего привода
Если в местном режиме привод уже работает, передача на ПЛК требует сопоставить фактическое состояние и ожидаемую команду. Для частотного привода дополнительно важны источник задания, текущее задание и выбранный режим регулирования. Мгновенная подстановка старой уставки может вызвать скачок режима.
В проекте задают условия согласованной передачи: какие подтверждения нужны, как обновляется задание, кто разрешает переход и что происходит при несовпадении. Это инженерное решение для конкретной установки, а не универсальная задержка на две секунды.
Видимый переходный статус помогает избежать ложных ожиданий. Надпись «Передача управления» точнее, чем преждевременное «Дистанционно», когда контроллер ещё не получил подтверждение источника привода. Если переход не завершён, нужен таймаут с причиной и предусмотренным результатом.
Таблица командного владения
| Ситуация | Что должна решить логика | Что видит оператор |
|---|---|---|
| Местный режим, пуск с HMI | Отклонить или обработать по описанной политике | Команда не принята: местное управление |
| Возврат в дистанционный после обслуживания | Проверить актуальность старого запроса | Требуется новый пуск или подтверждение |
| Привод работает местно | Выполнить согласованную передачу | Факт работы отдельно от владельца |
| Противоречивые контакты селектора | Зафиксировать неопределённость | Неисправность определения режима |
| Потеря канала верхней команды | Применить политику срока действия | Источник недоступен, команда отменена |
| Два источника активны одновременно | Использовать установленный приоритет | Кто реально владеет механизмом |
Испытание на примере вентилятора
Для условного стенда задают три источника: местный пост, HMI и автомат вентиляции. Сначала проверяют каждую команду при каждом положении селектора. Затем сохраняют запрос автомата, переходят в местный режим и выполняют согласованный возврат. Смысл проверки заключается в судьбе запроса, а не в самом перемещении переключателя.
Следующий сценарий: кнопка пуска на HMI остаётся нажатой во время смены владельца. Программа должна выполнить описанную политику, а не случайно принять длительный уровень за новое нажатие. Ещё один сценарий проверяет запоздалое подтверждение работы после отмены команды.
Для оборудования на объекте такие испытания выполняют по принятому порядку наладки. Сначала полезно воспроизвести события в симуляции с отключёнными физическими выходами. В протоколе фиксируют состояние источников, принятую команду, фактический режим привода и причину перехода.
Карточка команды вместо единственного бита
При распределённом управлении полезно представлять команду как запись с источником, действием, идентификатором и сроком пригодности. Это не обязательно сложный протокол: даже несколько согласованных полей помогают отличить новый запрос от старого удержанного уровня. Источник должен понимать, принято ли действие и к какому результату относится подтверждение.
Допустим, верхняя система отправила пуск с номером 125, а механизм в местном режиме. Управляющая сторона возвращает определённый отказ с тем же номером. После возврата в дистанционное режим не обязан оживлять запрос 125. Если требуется новый пуск, источник создаёт новую операцию по предусмотренным условиям.
В другой схеме запрос может сохраняться до разрешённого выполнения, но такая очередь должна быть видна и ограничена. Оператору следует понимать, что именно будет исполнено после передачи управления. Без этого сохранённый уровень выглядит как безобидная переменная, хотя содержит отложенное намерение изменить состояние машины.
Если используется только дискретная команда, всё равно можно явно определить её жизненный цикл: когда распознаётся событие, когда требуется отпускание кнопки, когда оно отменяется и что подтверждает приём. Отсутствие номера транзакции не освобождает от этих правил, а требует более простой, но строгой последовательности.
Подробный сценарий возврата после обслуживания
Вначале механизм находится в дистанционном автоматическом управлении. Автомат запрашивает работу, привод подтверждает её. Перевод на местный источник должен вызвать описанный переход: продолжение, останов или ожидание передачи в зависимости от оборудования. Сам факт смены селектора записывается отдельно от изменения состояния работы.
Во время обслуживания локальный источник может выполнить действия, которые автомат не наблюдает полностью. Перед возвратом требуется оценить актуальное положение или состояние механизма и пригодность подтверждений. Если автомат ожидал один результат, а фактически получен другой, переход должен привести к известному состоянию, а не продолжить прежний шаг на основании старых предположений.
Затем контроллер получает запрос на возврат владения. Он проверяет предусловия и либо подтверждает переход, либо показывает причину отказа. Дальнейшая работа начинается по принятой политике нового пуска или согласованного подхватывания. Эти шаги могут быть быстрыми, но их смысл не стоит сливать в одно присваивание Remote := TRUE.
После подтверждения полезно проверить первую команду нового владельца и её результат. Именно на этом участке проявляются сохранённые старые уставки и удержанные кнопки. Журнал позволяет различить: право передано успешно, команда принята, механизм выполнил действие. Для расследования это три отдельных факта.
Как работать с недостоверным режимом
Переключатель может иметь несколько контактов, а канал связи с приводом передавать собственный признак источника. При несогласованности нельзя просто выбрать удобную версию. Нужно определить, какой сигнал является управляющим фактом, какие служат подтверждением и какой срок допускается на их переход.
Краткое промежуточное сочетание контактов при переключении и устойчивый дефект требуют разной обработки. Допустимость и длительность перехода подтверждаются конструкцией. Программная задержка без такого основания рискует скрыть неисправность, а мгновенная авария на любое промежуточное состояние создаст ложные сообщения.
При потере связи последний режим может оставаться в памяти. Это не делает его текущим подтверждённым состоянием. Карточка механизма должна показывать качество определения владельца. Политика дальнейших команд задаётся проектом с учётом того, кто физически управляет выходом при таком отказе.
После восстановления нужно получить действительное состояние, а не сразу довериться сохранённой копии. Если за время разрыва управление передавалось локально, прежний контекст уже устарел. Поэтому восстановление обмена и восстановление владения рассматривают последовательно.
Что проверять в журнале событий
Для каждого значимого перехода нужны прежний и новый источник, инициатор, результат проверки и причина. Для отклонённой команды полезен номер запроса или другой способ связать её с действием пользователя. Это позволяет объяснить ситуацию без постоянной записи всех промежуточных переменных.
Приёмка журнала тоже имеет практический смысл. Создайте два близких события: смену владельца и команду пуска. Убедитесь, что порядок и источники можно восстановить, а временные метки сопоставимы. Если оба события записаны одним общим «режим изменён», ключевая часть расследования потеряется.
Такой журнал помогает и обучению смены. По реальному примеру видно, почему нажатие не было принято и какое действие требуется дальше. Сообщение о причине лучше повторного многократного нажатия кнопки, которое лишь добавляет неизвестных запросов в цепочку.
Типовые ошибки
Один бит на все режимы. Значение Auto=FALSE начинает одновременно означать местный пост, ручное управление HMI и запрет работы. Разобраться в таком состоянии без чтения программы трудно.
Ограничение только на кнопке HMI. Серую кнопку можно обойти другим клиентом или сохранённой переменной. Право приёма команд должно проверяться в управляющей логике, где формируется решение для механизма.
Накопление команд в очереди. Технологическое намерение не всегда актуально через несколько минут. Для дистанционных запросов нужны идентификатор, условия действительности и правило истечения.
Немедленное возвращение в автомат. Исправление входа режима не подтверждает, что обслуживание закончено и процесс готов. Смена источника и разрешение работы должны иметь собственный смысл.
Вопросы при работе
Нужно ли всегда останавливать механизм при передаче управления? Нет общего ответа. Процедуру определяют по процессу и конструкции. Для непрерывной установки останов может быть нежелателен, а для другой машины необходим новый разрешённый запуск. Это решение фиксируют до программирования.
Нужно ли хранить владельца в журнале? Да, если его изменение влияет на команды и разбор событий. Достаточно писать существенные переходы, инициатора и результат; каждое циклическое чтение селектора в журнале не требуется.
Одинаковы ли Local/Remote у всех приводов? Нет. Различаются источники управления, задания и подтверждения. Документация конкретного привода определяет, какие состояния действительно доступны по его интерфейсу.
Как описать ожидание подтверждения
В переходном состоянии полезно показывать, какое условие ещё не выполнено. Например, запрос передачи принят, но привод пока сообщает другой источник. Общая надпись «не готов» скрывает различие между нормальным кратким переходом и неисправностью определения режима.
У ожидания должны быть ограничение и итог. Если подтверждение не пришло, инициатор получает определённый отказ или другой предусмотренный результат. Повтор запроса после этого выполняется по понятным правилам, чтобы старый и новый переходы не оказались одновременно активны.
Приёмка интерфейса включает взгляд оператора: может ли он понять, кто сейчас командует и почему последнее действие отклонено. Для этого не требуется выводить все внутренние переменные. Достаточно нескольких правильно названных состояний и доступной расшифровки причины.
Описание переходов полезно согласовать с фактической схемой и документацией привода. Если аппаратная часть передаёт управление иначе, чем изображает экран, исправлять следует модель системы, а не только цвет переключателя. Управление становится предсказуемым, когда команда, подтверждение и видимое состояние описывают одну последовательность.